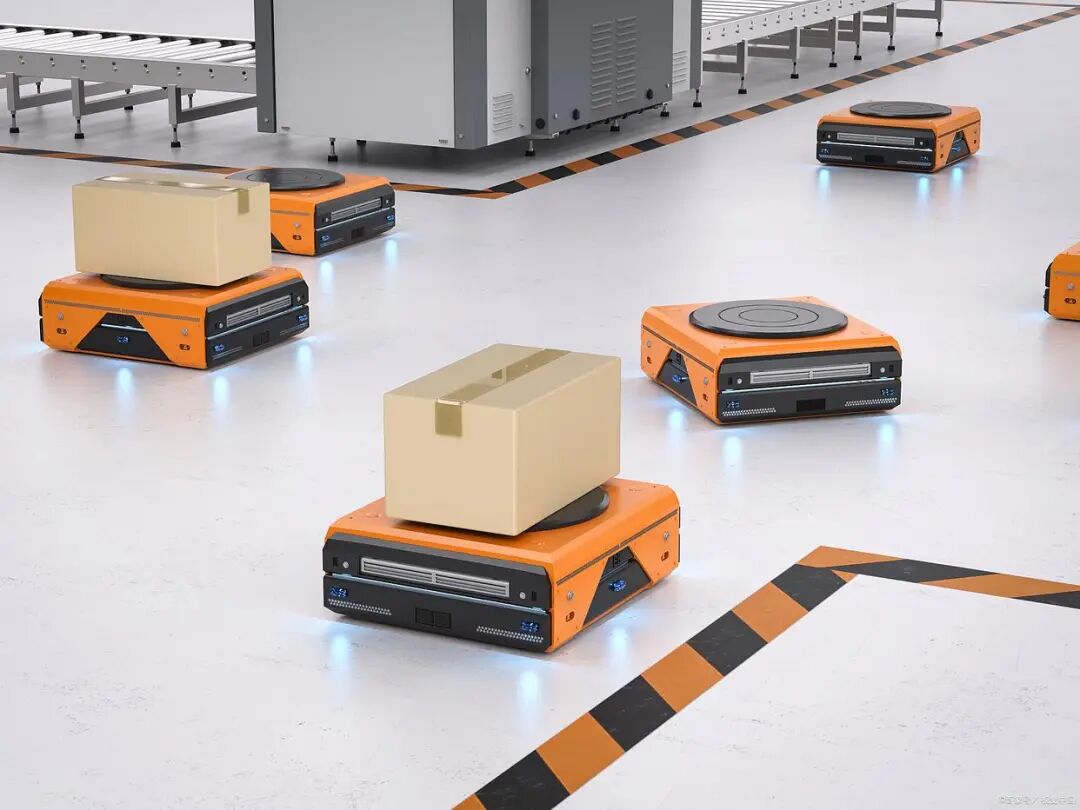
AGV搬运机器人、AMR自主移动机器人、巡检机器人、仓储分拣机器人,现已广泛应用于智能工厂、智能仓储、园区巡检场景。和固定安装的工控设备不同,移动机器人全程处于持续行走、颠簸震动、频繁启停、瞬时冲击的动态工况。
很多机器人厂商在设备落地后频繁遇到隐性故障:空载测试正常、实验室参数达标,但长期运行后出现信号跳变、通讯断连、间歇性死机、器件脱落等问题。绝大多数并非程序算法缺陷,而是主控板PCBA未针对持续震动工况做专项加固。本文结合移动机器人ODM落地经验,详解适配长期震动的PCBA整套加固解决方案。
移动机器人的震动属于持续性、累积式机械应力,不同于单次冲击震动。长期运行下,普通工控PCBA极易出现三类典型失效。
首先是焊点疲劳开裂,功率芯片、接插件、大体积阻容元件焊点长期拉扯,产生肉眼不可见的微裂纹,引发间歇性虚焊。其次是精密器件偏移脱落,晶振、传感器接口、微小封装器件在高频震动下松动,直接导致设备报错停机。最后是PCB板材应力形变,长期颠簸造成线路铜箔疲劳、分层,出现永久性硬件损坏。
通用贴片工艺仅适配静态设备,完全无法适配移动机器人全天候动态作业需求,也是机器人售后故障率居高不下的核心原因。
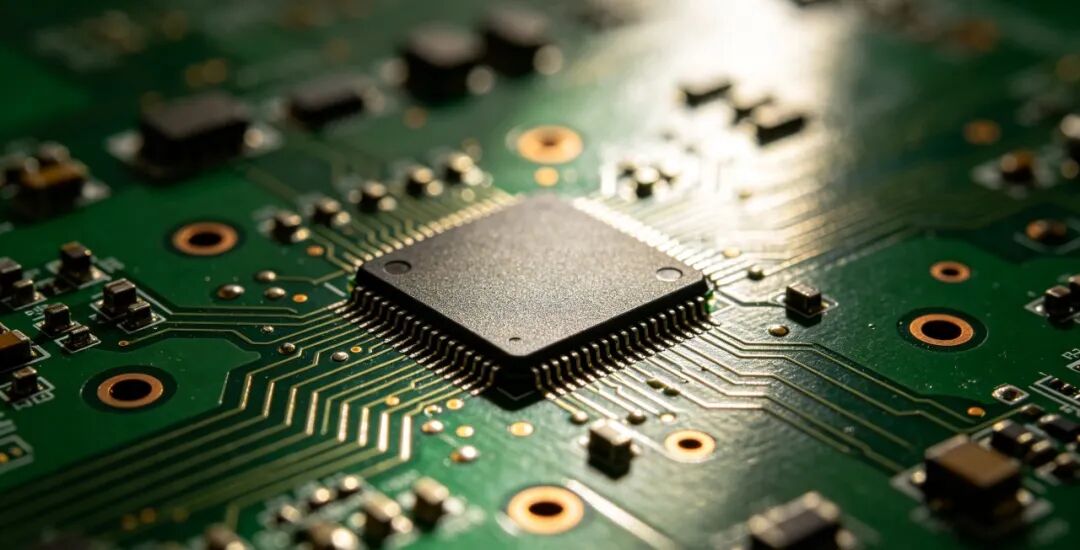
可靠的抗震加固,从PCB设计ODM阶段就已开始。英特丽机器人主控板定制方案,摒弃通用布局逻辑,针对性优化应力分布。
在布局设计上,将重型器件、功率器件、外接插座集中布置在PCB固定孔位附近,远离板边悬空区域,避免行走震动产生的力矩拉扯焊点。精密信号采集、通讯元器件集中低应力区域布局,防止形变造成参数漂移、信号失真。同时优化整板铺铜与结构受力点,均衡震动应力,避免局部应力集中导致的疲劳损伤。
通过前置DFM工艺评审,从硬件结构层面规避震动隐患,让电路板原生适配机器人动态工况。
焊点是抗震最薄弱环节,普通锡膏焊点硬度高、韧性差,长期震动极易脆裂脱落。
针对移动机器人ODM项目,我们采用高韧性专用锡膏+定制回流曲线,提升焊点延展性与致密性,增强抗冲击、抗疲劳性能。针对接插件、MOS管、大电流器件、高频使用接口,加大焊盘开窗面积、优化上锡量,让焊点饱满厚实,提升机械锚固强度。同时严控贴装精度、杜绝虚焊、空洞、偏位等隐性缺陷,从焊接源头提升整板抗震稳定性。
焊接优化只能解决基础强度问题,持续高频震动场景必须搭配定点加固工艺。
我们采用行业成熟的选择性底部填充点胶工艺,对晶振、BGA芯片、连接器、精密器件做重点加固。固化后的胶体可有效缓冲机械震动、分担焊点受力,彻底杜绝器件松动、脱焊问题。区别于全板涂覆,定点加固精准避开发热区域、接口位置,不影响散热、不阻碍后期维修,完美适配机器人长期无人值守运行场景。
所有ODM定制主控板,出厂前均完成高频震动测试、机械冲击测试、长时间通电老化测试,1:1复刻仓储、车间真实行走工况,提前筛除疲劳隐患、器件松动、性能漂移等隐性不良。搭配AOI、X-Ray全维度检测,确保每批次产品品质一致、抗震性能稳定。
移动机器人主控板的可靠性,不在于短期功能正常,而在于长期抗震、抗疲劳、持续稳定运行。通用工控PCBA工艺无法适配动态作业工况,只有ODM专属的布局优化、韧性焊接、定点加固、工况测试整套方案,才能从根源降低设备故障率。
四川英特丽专注机器人主控板、驱动板、电控板ODM定制与批量PCBA加工,为智能机器人企业提供高可靠、可量产的硬件加固解决方案。
如需移动机器人电路板ODM定制、抗震工艺优化与批量代工,欢迎咨询对接!